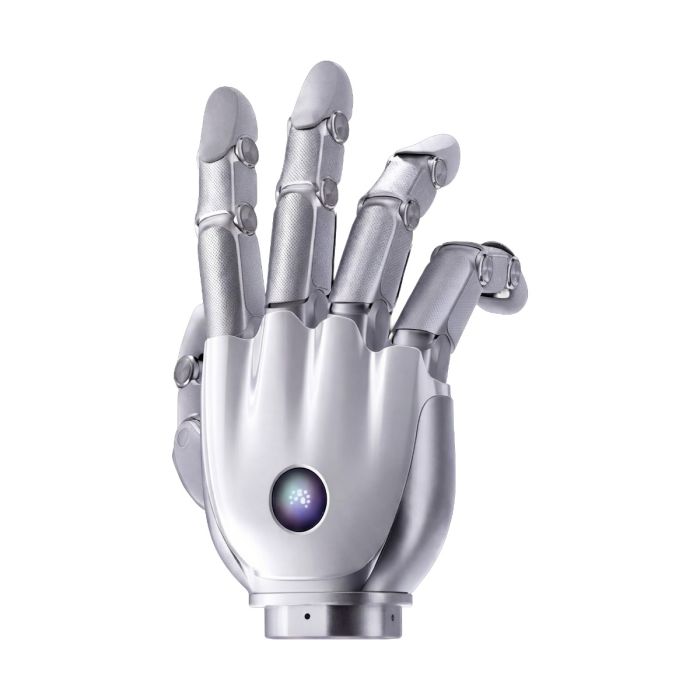
BrainCo Revo 3-21 V-Touch ロボットハンド
In stock
- ブランド:
- BRAINCO
- モデル:
- REVO 3-21 V-TOUCH
- ORIGIN:
- 中国
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-V-Touch
BrainCo Revo 3-21 V-Touch ロボットハンド
つかめるロボットハンドは珍しくありません。難しいのは、つかんだ物が指先でどう変化しているかを、ハンド自身が把握することです。BrainCo Revo 3-21 V-Touch Robot Hand は、手のひらの圧力センサーと指先のビジョン触覚という二層の触覚を備え、「握る」から「触れて確かめる」へと踏み込んだ生体模倣型のデクステラスハンドです。
本製品は、このページから見積によりご案内しています。
背景
BrainCo と Revo シリーズの系譜
BrainCo は、人の手の動きを模した多指ハンドを Revo シリーズとして展開しています。本ページの Revo 3 は第三世代にあたり、前世代の製品としては BrainCo Revo 1 Intelligent Dexterous Bionic Hand や Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR) がございます。
Revo 3 には、U21、U21F、U21T、U21VT という複数のバージョンがあります。本ページの製品は U21VT にあたり、以下の数値はすべてこのバージョンのものです。他バージョンの数値を本製品のものとして扱うことはありません。
製品の位置づけと中核技術
Revo 3 は、産業オートメーション、科学研究、高度なロボットマニピュレーションを想定して設計された生体模倣型のデクステラスハンドです。V-Touch の特徴は触覚構成にあります。手のひらには圧電抵抗式のアレイ、指先にはビジョン触覚を配置しています。
関節は直接駆動で、バックドライブが可能です。外力に対して関節が動くため、接触を伴う作業や、人の動きを再現する研究に向いた構造です。ソフトウェア面では、Linux と Windows に対応したクロスプラットフォームの C/C++ および Python SDK が用意されています。
技術仕様
| 項目 | 値 |
|---|---|
| 総自由度 | 21(直接駆動・バックドライブ可能) |
| 自由度の配分 | 四指 各4自由度、親指 5自由度 |
| ハンド寸法 | 216 × 108 × 50 mm |
| 供給電圧 | 16–85 V |
| 最大電流 | 10 A(24 V) |
| 最大能動把持力 | ≥100 N |
| 最大指先ピンチ力 | ≥25 N |
| ハンド全体のペイロード | 20 kg |
| 四指のペイロード | 5 kg |
| 繰り返し精度 | 0.1° |
| 関節の開閉時間 | 0.33 s |
| 通信インターフェース | EtherCAT / CAN FD / RS-485 |
| 通信周波数 | 500 Hz |
| 搭載センサー | IMU(メインボード)、温度(メインボード) |
| 触覚方式 | 手のひら圧電抵抗式アレイ + 指先ビジョン触覚 |
| 触覚の検出点 | 336点(圧電抵抗式)+ 2000マーカー(ビジョン触覚) |
| 触覚の力範囲 | 0–20 N |
| 触覚の分解能 | 0.01 N |
| 耐久定格 | 1,000,000回超の関節屈伸サイクル |
| 動作能力 | Kapandji 対立テストで満点、33種の把持タイプに対応(Feix GRASP 分類) |
仕様はメーカーの公表値であり、お見積りの際にデータシートで確認いたします。
メーカーは、重量、IP 保護等級、動作温度範囲、パッケージ内容、手首を除いたハンド単体の質量を公表しておりません。これらはお見積りの際に確認いたします。
V-Touch は触覚の構成で何が違うのですか?
Revo 3 の各バージョンは、自由度や関節構成を共通としています。差が出るのは触覚です。V-Touch では、手のひらの336点の圧電抵抗式アレイに加え、指先に2000マーカーのビジョン触覚を備えています。触覚の力範囲は0–20 N、分解能は0.01 N です。
手のひらのアレイは、物体が掌に当たる位置や圧力の分布を捉えます。指先のビジョン触覚は、接触面の変形を画像として読み取ります。両者を組み合わせることで、つかんだ後の滑りや持ち替えの判断に使える情報が増えます。
触覚を使わない用途であれば、BrainCo Revo 3-21 Basic Robot Hand も比較対象になります。指先の触覚を重視する場合は、BrainCo Revo 3-21 Touch Robot Hand と合わせてご検討ください。
Revo 3 は産業用途と研究用途のどちらに向いていますか?
どちらも想定されています。EtherCAT、CAN FD、RS-485 の通信インターフェースと500 Hz の通信周波数は、制御系への組み込みを前提とした構成です。供給電圧は16–85 V で、メーカーは24 V DC で100 W 以上の安定した電源を推奨しています。電圧降下を抑えるためです。
研究面では、Kapandji 対立テストで満点、33種の把持タイプに対応という動作能力が、把持戦略の検証やデータ収集の土台になります。Linux と Windows に対応した SDK により、開発環境も選びやすくなっています。
V-Touch ロボットハンドはどのような方に向いていますか?
まず、ロボットの学習や模倣の研究に取り組む研究機関の方です。触覚データと21自由度の動作を組み合わせて扱えます。次に、壊れやすい物や形状のばらつく物を扱う自動化ラインを検討する技術者の方です。接触の情報をフィードバックに使えます。
ヒューマノイドやマニピュレーターに多指ハンドを搭載するシステムインテグレーターの方にも適しています。触覚が不要で、まず多指ハンドの動作を試したい場合は Basic のページを、前世代の構成を比べたい場合は BrainCo Revo 2 Basic Dexterous Bionic Hand (XRR) のページをご覧ください。
V-Touch ロボットハンドは何に使われますか?
- 産業オートメーション:形状の異なる部品の把持や搬送に、多指ハンドを活用できます。
- 科学研究:把持動作や触覚情報の計測、解析に利用できます。
- 高度なマニピュレーション開発:持ち替えや操り動作など、器用な動作の実験に向いています。
- 人の動きの模倣:バックドライブ可能な関節を生かし、人の手の動きを再現する研究に使えます。
- 触覚フィードバックの検証:掌と指先の二層の触覚を、制御アルゴリズムの評価に使えます。
- ロボットシステムの統合:SDK と各種通信インターフェースで、既存のロボットに組み込めます。
価格と入手について
価格はページに掲載しておらず、お見積りにてご案内します。用途、接続条件、数量をお知らせください。納期、通関、サポートについては、見積と合わせて手配いたします。ご注文は、このページからお見積りをご依頼いただけます。本製品はこのページからご利用いただけます。
よくあるご質問
Revo 3-21 V-Touch の自由度はいくつですか?
総自由度は21で、直接駆動かつバックドライブ可能です。四指が各4自由度、親指が5自由度です。
どのような触覚センサーを搭載していますか?
手のひらに圧電抵抗式アレイ(336点)、指先にビジョン触覚(2000マーカー)を備えています。力範囲は0–20 N、分解能は0.01 N です。
どの通信方式に対応していますか?
EtherCAT、CAN FD、RS-485 に対応し、通信周波数は500 Hz です。
推奨される電源は何ですか?
メーカーは、24 V DC で100 W 以上の安定した電源を推奨しています。供給電圧の範囲は16–85 V です。
SDK は用意されていますか?
Linux と Windows に対応した、クロスプラットフォームの C/C++ および Python SDK が用意されています。
重量や IP 等級は分かりますか?
メーカーは重量や IP 保護等級、動作温度範囲を公表しておりません。これらはお見積りの際に確認いたします。
BrainCo Revo 3-21 V-Touch Robot Hand はどこで購入でき、費用はいくらですか?
本ページからお見積りをご依頼いただけます。費用はお見積りにてご案内します。
まとめ
強く握る力だけでなく、触れて確かめる感覚までを備えたハンドが、Revo 3 V-Touch の持ち味です。21自由度、掌と指先の二層の触覚、多彩な通信インターフェースにより、研究から自動化まで幅広い開発に対応します。ご導入をご検討の際は、このページが出発点となります。