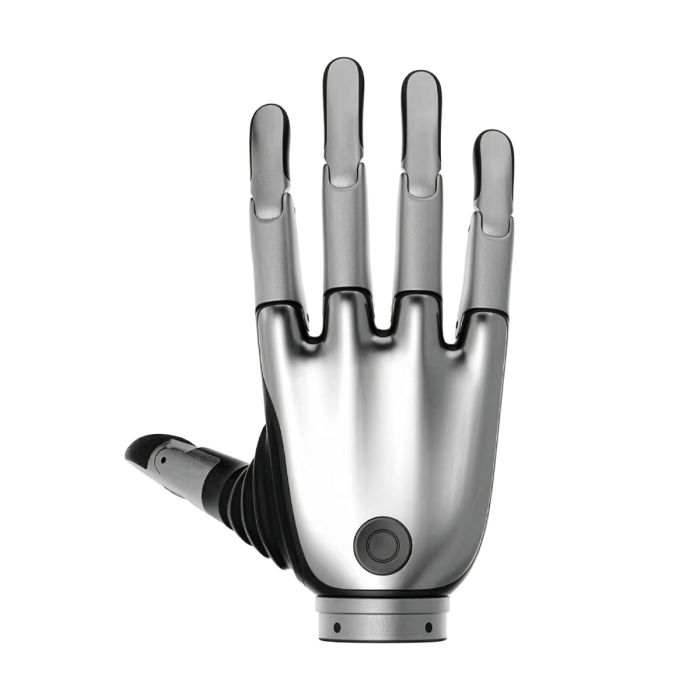
BrainCo Revo 2 Pro Dexterous 右手
In stock
- ブランド:
- BRAINCO
- モデル:
- REVO 2 PRO
- 部品番号:
- XER
- ORIGIN:
- 中国
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro Dexterous 右手
ロボットアームがどれほど正確に位置を決めても、手先が物を扱えなければ作業は完結しません。BrainCo Revo 2 Pro Dexterous 右手は、その最後の接点を担う右手用のバイオニック・デクステラスハンドで、ロボット統合と研究の現場に向けて作られています。
本製品は、本ページからお見積りにてご利用いただけます。
背景
BrainCo と Revo 2 シリーズの位置づけ
BrainCo は、人の身体の動きに寄り添うバイオニック技術を手がけるブランドです。Revo 2 は第二世代のバイオニック・デクステラスハンドで、ロボット統合と研究を用途としています。シリーズには Basic(XRL/XRR)、Pro(XEL/XER)、Touch(XTL/XTR)の三つのバージョンがあり、それぞれ左手用と右手用が用意されています。
本ページの Pro 右手の型番は XER です。左手用は BrainCo Revo 2 Pro Dexterous 左手 (XEL) として別ページに掲載しています。シリーズ全体は BrainCo Revo 2 のカテゴリからもご覧いただけます。
Pro の設計上の特徴
Revo 2 シリーズは、6つのアクティブ関節と11自由度を備えています。親指は、外転・内転の2つの能動自由度と、屈曲・伸展の1つの受動自由度を持ちます。残る4本の指は、屈曲・伸展についてそれぞれ1つの能動自由度と1つの受動自由度を持つ構成です。
制御面では、閉ループのサーボ制御とカスタムジェスチャーの定義に対応しています。電流、ストール、高温、衝突の各状態に対する保護機能も備えています。ソフトウェアは Linux、Windows、ROS の各ワークフローに向けた SDK が提供されています。
Pro(XEL/XER)は、通信インターフェースとして RS485、CAN FD、EtherCAT の3種類に対応します。インターフェースは手首の下側に配置されています。
技術仕様
| 項目 | 内容 |
|---|---|
| 製品タイプ | ロボット統合・研究向けバイオニック・デクステラスハンド |
| バージョン | Pro |
| バージョンコード | XEL/XER(本ページは右手 XER) |
| アクティブ関節数 | 6 |
| 自由度 | 11 |
| 親指 | 外転・内転の能動自由度が二つ、屈曲・伸展の受動自由度が一つ |
| 親指以外の指 | 各指に屈曲・伸展の能動自由度と受動自由度がそれぞれ一つ |
| 通信インターフェース | RS485、CAN FD、EtherCAT(手首下側に配置) |
| SDK | Linux、Windows、ROS |
| 制御 | 閉ループサーボ制御、カスタムジェスチャー定義 |
| 保護機能 | 電流、ストール、高温、衝突 |
仕様はメーカーが公開している内容に基づいており、お見積りの際にデータシートで確認いたします。
メーカーは、外形寸法、手首の取り付け寸法、材質、IP 等級、耐用年数を公開していません。これらはお見積りの際に確認いたします。
Revo 2 Pro は Basic や Touch と何が違いますか?
資料で確認できる範囲では、Pro と Touch はいずれも RS485、CAN FD、EtherCAT の3種類の通信インターフェースに対応しています。メーカーはこれを上位構成のバージョンとして位置づけています。自由度、関節の構成、SDK、保護機能はシリーズ共通です。
Basic の右手は BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR) として掲載しています。Basic の通信インターフェースについては、今回の資料には記載がありません。
Touch は触覚バージョンで、右手は Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR) です。バージョン間の細かな差は、用途と接続するコントローラーに合わせてお見積りの際にご相談ください。
EtherCAT に対応していると何が良いのですか?
産業用ロボットや研究用のプラットフォームでは、上位コントローラーと現場バスで接続する構成がよく採られます。Pro は RS485 と CAN FD に加えて EtherCAT にも対応しているため、既存のシステム構成に合わせて接続方式を選べます。
インターフェースが手首の下側にあるため、アームやプラットフォームへ組み込む際のケーブルの取り回しを設計段階で検討できます。
BrainCo Revo 2 Pro Dexterous 右手はどのような方に向いていますか?
ロボットの手先を開発している研究機関や大学の研究室、ヒューマノイドや双腕システムを試作する開発チームに適しています。Linux、Windows、ROS の SDK があるため、既存のソフトウェア環境に組み込みやすい点もメリットです。
EtherCAT などの産業用通信で制御系に接続したい方にも、Pro は適した選択肢です。一方、通信方式にこだわらず、まず多指ハンドの評価から始めたい場合は、Basic の右手も比較対象になります。左手が必要な場合は Pro の左手(XEL)をご検討ください。ハンド全般は Hands カテゴリで比較できます。
BrainCo Revo 2 Pro Dexterous 右手の主な用途は何ですか?
- ロボットハンドの研究開発:11自由度の構成を使って、把持や操作の制御を研究できます。
- ヒューマノイドへの統合:右手用の型番として、人型ロボットの手先に組み込めます。
- ジェスチャーの定義と再現:カスタムジェスチャーを定義し、手の動きを作り込めます。
- ROS による制御実験:ROS のワークフローに対応した SDK を使って、制御アルゴリズムを検証できます。
- 産業用バスでの接続検証:EtherCAT や CAN FD を使った、上位コントローラーとの通信を試せます。
- 教育・デモンストレーション:6つのアクティブ関節による動きを、教育やデモの場で示せます。
価格と入手方法
価格は掲載しておりません。ご用途、数量、接続するシステムをお知らせいただければ、お見積りをご案内いたします。納期、通関、サポートについてもお見積りとあわせて手配いたします。BrainCo Revo 2 Pro Dexterous 右手は、本ページでご利用いただけます。
よくあるご質問
右手用と左手用の違いは何ですか?
Pro の型番は、左手が XEL、右手が XER です。本ページは右手用の XER です。
対応している通信方式は何ですか?
RS485、CAN FD、EtherCAT の3種類です。インターフェースは手首の下側に配置されています。
どのソフトウェア環境で使えますか?
Linux、Windows、ROS のワークフローに向けた SDK が提供されています。
保護機能はありますか?
電流、ストール、高温、衝突の各状態に対する保護機能を備えています。閉ループのサーボ制御にも対応しています。
寸法や IP 等級は分かりますか?
メーカーは外形寸法、手首の取り付け寸法、材質、IP 等級、耐用年数を公開していません。お見積りの際に確認いたします。
Touch バージョンとの違いは何ですか?
Touch は触覚バージョンで、右手は XTR です。詳しくはお見積りの際にご相談ください。
BrainCo Revo 2 Pro Dexterous 右手はどこで購入でき、費用はいくらですか?
本ページからお見積りをご依頼いただけます。価格はこのページには掲載しておらず、ご要件を伺ったうえでご案内いたします。
まとめ
手先が動かなければ、ロボットの精度は活かされません。BrainCo Revo 2 Pro Dexterous 右手は、6つのアクティブ関節と11自由度、3種類の通信インターフェース、Linux・Windows・ROS の SDK を備えた、統合と研究のための右手です。導入をご検討でしたら、本ページが出発点です。
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.