BrainCo Revo 1 インテリジェント・デクステラス・バイオニックハンド
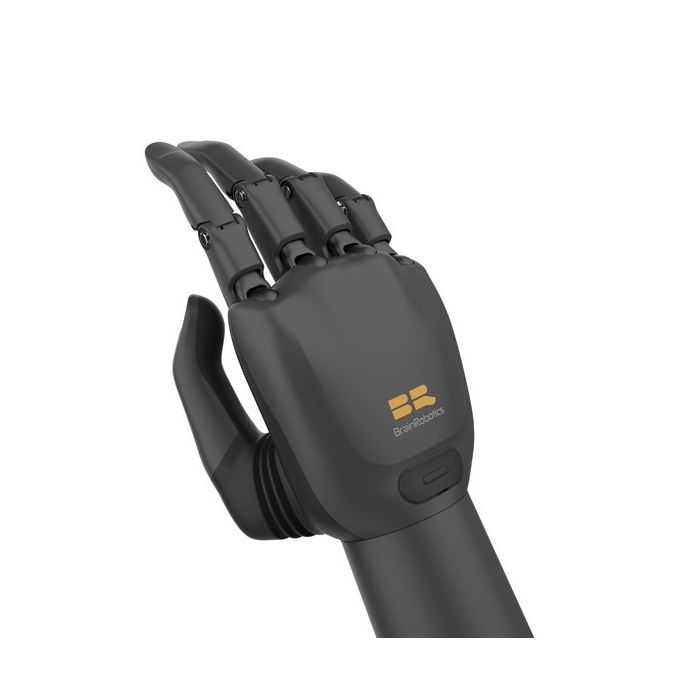
The BrainCo Revo 1 Intelligent Dexterous Bionic Hand is a robotic dexterous hand platform from BrainCo, a brain-computer-interface and human-machine-interface company that publicly lists “BrainCo Bionic Dexterous Hand Revo1” among its product lines on its official website. BrainCo positions itself as a company working across bionic hands, bionic knees, neurotechnology, and AI-oriented robotics solutions.
In stock
- ブランド:
- BRAINCO
- 部品番号:
- Intelligent Dexterous Bionic Hand
- ORIGIN:
- 中国
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Dexterous-Bionic-Hand
BrainCo Revo 1 インテリジェント・デクステラス・バイオニックハンド
ロボットハンドの難しさは、強く握ることよりも、握った後に力をどう保つかにあります。BrainCo Revo 1 Intelligent Dexterous Bionic Hand は、人の手の構造を手がかりに、指の動きで対象に合わせる発想で作られた多指ハンドです。力と器用さの両方を試したい開発現場に向けた製品です。
本製品は、このページからお見積りにてご案内しています。
背景
BrainCo ブランドと Revo 1 の系譜
Revo 1 は BrainCo のバイオミメティック(生体模倣)型ハンドの一つです。人の手の骨格や動きを参考にしたロボットハンドは、義手の分野から産業・研究用のロボットまで広く使われています。BrainCo ではこのハンドが世代ごとに展開されており、当サイトには Revo 2 や Revo 3 のページもあります。
Revo 1 には、公開されているハードウェアのバリエーションとして Revo 1 Basic と Revo 1 Advanced があります。型番は、Revo 1 Basic が MRL1/MRR1、Revo 1 Basic Touch が MTL1/MTR1、Revo 1 Advanced が MEL2/MER2 です。触覚センシングの有無は SKU によって異なります。同シリーズの一覧は BrainCo Revo 1 のカテゴリページでご覧いただけます。
Revo 1 の位置づけと設計の考え方
Revo 1 は、6つの能動関節と10の自由度を備えた生体模倣型のハンドです。すべての自由度を能動にするのではなく、能動の自由度と受動の自由度を組み合わせる構成を採っています。
親指には、外転/内転と屈曲/伸展の二つの能動自由度があります。親指以外の4本の指には、屈曲/伸展の能動自由度が一つと、屈曲/伸展の受動自由度が一つずつあります。この構成が、物体の形に指がなじむ動きの基になっています。
用途の近い製品群は、医療ロボットのカテゴリでもご確認いただけます。
技術仕様
| 項目 | 内容 |
|---|---|
| 能動関節数 | 6 |
| 自由度 | 10 |
| 最大ハンド負荷 | 30 kg |
| 五指把持力 | 50 N |
| 親指 | 能動2自由度(外転/内転、屈曲/伸展) |
| 親指以外の4指 | 各指に能動1自由度(屈曲/伸展)、受動1自由度(屈曲/伸展) |
| 供給電圧(Revo 1 Basic) | 9.5 ~ 28 V |
| デフォルトのデバイスID | 1(1~254の範囲で変更可能) |
| SDK | C SDK、Python SDK |
仕様はメーカーが公表している数値であり、お見積りの際にデータシートで確認いたします。
メーカーは重量、寸法、IP 保護等級、同梱物、動作音を公開していません。これらはお見積りの際に確認いたします。
Revo 1 の把持はどのように働くのですか?
特徴的なのは、指が対象に当たって止まった後の動きです。ターボモードでは、指が物体に当たって停止すると、設定したストール時間だけ一旦止まります。その後は 500 ms 間隔で把持を続けます。握り直しながら力を保つ動作を、設定で扱えます。
電源投入後には、位置を合わせる校正動作が自動で実行されます。この間はすべての指が動きます。実験台や台車へ取り付けた状態で電源を入れる場合は、指の周囲に物がないことを確認してください。
デバイスIDは初期値が 1 で、1~254 の範囲で変更できます。複数のハンドを同じ系統で扱う場合の識別に使えます。制御ソフトウェアは C SDK と Python SDK が用意されています。
Basic、Basic Touch、Advanced は何が違うのですか?
公開されている構成は、Revo 1 Basic(MRL1/MRR1)、Revo 1 Basic Touch(MTL1/MTR1)、Revo 1 Advanced(MEL2/MER2)です。型番の末尾の L と R は左手と右手を表します。ハードウェアのバリエーションごとにモデル固有のインターフェースと触覚のオプションがあり、触覚センシングの有無は SKU で決まります。
この資料で供給電圧の数値が確認できるのは Revo 1 Basic のみです。Basic Touch と Advanced の電気仕様や触覚の詳細は、各 SKU の仕様書で確認する必要があります。ご検討の構成を伝えていただければ、お見積りの際に該当する資料を確認します。
Revo 1 はどのような方に向いていますか?
人の手に近い構造のハンドで、把持の挙動を確かめたい研究者や開発者に向いています。30 kg の最大ハンド負荷と 50 N の五指把持力が公表されており、把持試験の出発点になります。
C SDK と Python SDK があるため、既存の制御プログラムにハンドを組み込みたい開発チームにも扱いやすいでしょう。義手に関連する評価や、ロボットの手先を試作する工程でも検討の対象になります。
触覚を使った把持を試したい場合は、触覚に対応した SKU を選ぶ必要があります。より新しい世代も比べたい場合は、BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR) や BrainCo Revo 3-21 Basic Robot Hand のページもご参照ください。
Revo 1 は何に使われますか?
- 多指ハンドの研究開発:6つの能動関節と10の自由度を使い、指の協調動作を検証します。
- 把持アルゴリズムの試験:五指把持力と最大ハンド負荷を踏まえ、握り方の制御を試します。
- ロボットアームへの搭載:手先にハンドを取り付け、物体の把持や持ち替えを評価します。
- 義手関連の評価:人の手に近い構造を、義手分野の試作や比較検討に役立てます。
- 遠隔操作の実験:操作者の動きを指に反映し、扱いやすさを確かめます。
- 教育・デモンストレーション:手の構造と制御の関係を、実機で示します。
価格とご入手について
価格は掲載しておりません。ご希望の SKU や数量をお知らせいただければ、お見積りをご案内します。納期、通関、サポートについては、お見積りとあわせて手配いたします。本製品は、このページからお見積りをご依頼いただくことで入手いただけます。
よくあるご質問
Revo 1 の自由度はいくつですか?
6つの能動関節と10の自由度です。親指は能動2自由度、ほかの4指は能動1自由度と受動1自由度を持ちます。
把持力と最大負荷はどのくらいですか?
五指把持力は 50 N、最大ハンド負荷は 30 kg です。
ターボモードとは何ですか?
指が物体に当たって停止した後、設定したストール時間だけ止まり、続いて 500 ms 間隔で把持を続ける動作です。
電源を入れると指が動くのですか?
はい。電源投入後に位置の校正動作が自動で実行され、すべての指が動きます。
どのソフトウェア開発環境に対応していますか?
C SDK と Python SDK が用意されています。デバイスIDの初期値は 1 で、1~254 の範囲で変更できます。
重量や防水性能は公開されていますか?
メーカーは重量、寸法、IP 保護等級を公開していません。お見積りの際に確認いたします。
Revo 1 はどこで購入でき、費用はいくらですか?
このページからお見積りをご依頼ください。金額はお見積りにてご案内します。
まとめ
握る力だけでなく、握った後の挙動まで検討したい方にとって、Revo 1 は人の手の構造を手がかりに試せる多指ハンドです。6つの能動関節、10の自由度、五指把持力 50 N、そしてターボモードや SDK が、その検討を支えます。構成の選定から仕様の確認まで、このページが出発点です。