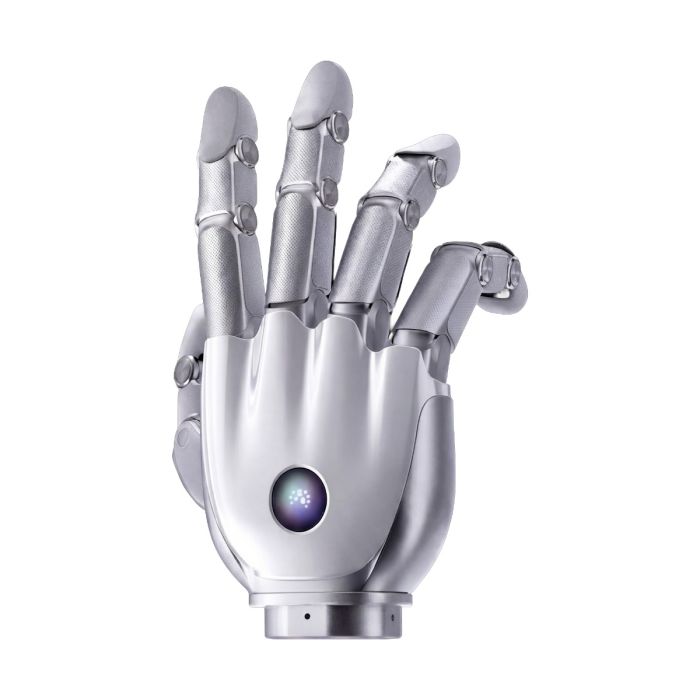
BrainCo Revo 3-21 Basic ロボットハンド
In stock
- ブランド:
- BRAINCO
- モデル:
- REVO 3-21 BASIC
- ORIGIN:
- 中国
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3
BrainCo Revo 3-21 Basic ロボットハンド
世の中の道具やドア、工具、容器は、ほとんどが人の手で扱うことを前提に作られています。BrainCo Revo 3-21 Basic Robot Hand は、その人の手の構造にロボットが近づくための多指ハンドであり、グリッパーでは対応しにくい作業を検討する方に向けた製品です。
本製品は、このページからお見積りにてご案内しています。
背景
BrainCo と Revo 3 の系譜
BrainCo は2015年に創業した企業で、すでに3つのロボット製品を提供しています。Revo 3 はそのロボットハンドの系統に属し、産業オートメーション、科学研究、高度なロボットマニピュレーションを用途として設計されたバイオミメティック(生体模倣)型のダイナミックハンドです。
Revo 3 系には、U21、U21F、U21T、U21VT、Basic、Touch、Vision といったバージョン名が挙げられています。本ページの Basic は、触覚センサーを搭載しない構成として記載されているバージョンです。
設計思想と主要な技術
Revo 3 の中心にあるのは、21個の独立駆動モーターによる21の自由度です。内訳は親指が5、人差し指・中指・薬指・小指が各4で、すべてが能動的に動作します。
関節は直接駆動(ダイレクトドライブ)でバックドライバブルです。そのため、各指のセグメントで素早い応答と高い制御密度が得られます。外力に対して関節が逆方向に動くことを許容できるので、接触を伴う作業との相性を考えやすい構造です。耐久面では、1,000,000回を超える関節の屈伸が定格とされています。
開発面では、Linux と Windows に対応したクロスプラットフォームの C/C++ および Python SDK が用意されています。
技術仕様
| 項目 | Revo 3 U21(メーカー表) | Revo 3 Basic(販売店記載) |
|---|---|---|
| 自由度 | 21(独立駆動) | 21(独立駆動) |
| ハンド寸法 | 216 × 108 × 50 mm | 215 × 105 × 50 mm |
| 供給電圧 | 16–85 V | 12–80 V |
| 最大電流 | 10 A(24 V) | 記載なし |
| 能動把持力 | ≥100 N | >70 N |
| 最大指先ピンチ力 | ≥25 N | 記載なし |
| ハンド全体のペイロード | 20 kg | 記載なし |
| 四指のペイロード | 5 kg | 記載なし |
| 繰り返し精度 | 0.1° | 記載なし |
| 関節の開閉時間 | 0.33 s | 記載なし |
| 最大把持径 | 150 mm | 記載なし |
| 通信インターフェース | EtherCAT / CAN FD / RS-485 | 記載なし |
| 通信周波数 | 500 Hz | 記載なし |
| 搭載センサー | IMU(メインボード)、温度(メインボード) | 触覚センサーなし |
| 制御モード | 記載なし | Position / MIT Force-Position / Admittance / Zero-Torque |
仕様はメーカーが公開している内容に基づくもので、お見積りの際にデータシートで確認いたします。重量、同梱品、IP等級、動作温度範囲、消費電力はメーカーが公開しておらず、いずれもお見積りの際に確認いたします。
Revo 3 の Basic は、触覚センサー付きのバージョンと何が違うのですか?
最も分かりやすい違いは触覚センサーの有無です。Basic には触覚センサーが含まれません。指先の接触情報を制御に取り込みたい場合は、触覚を備えた Touch や V-Touch が候補になります。
一方で、Basic も21の自由度、直接駆動の関節、C/C++ と Python の SDK という基本構成は共通です。把持や動作そのものの巧緻性を評価したい段階では、触覚なしの構成から始める考え方もあります。位置制御、MIT Force-Position、アドミッタンス、ゼロトルクといった制御モードが挙げられているため、センサーに頼らない力の扱いも検証できます。
Revo 3 の数値は、バージョンによってなぜ異なって見えるのですか?
メーカーの仕様表は Revo 3 U21 についての記載で、供給電圧は16–85 V、能動把持力は≥100 N です。これに対し、Basic について販売店が記載している値は、供給電圧12–80 V、能動把持力>70 N、寸法215 × 105 × 50 mm です。
このため、本ページの表では両者を別の列に分けています。Basic の最終的な数値は、お見積りの際にデータシートで確認いたします。
Revo 3-21 Basic は、どのような方に向いていますか?
人の手に近い多指マニピュレーションを試したい研究機関や大学の研究室には、21自由度と SDK の組み合わせが向いています。Python で素早く試作し、のちに C/C++ へ移行するといった進め方もできます。
生産ラインへの導入を検討する開発者にとっては、EtherCAT、CAN FD、RS-485 という通信手段が用意されている点が、既存システムとの接続を考える材料になります。ただし、これらはメーカーの U21 表の記載です。
指先の触覚情報が必須の用途なら、BrainCo Revo 3-21 Touch Robot Hand や BrainCo Revo 3-21 V-Touch Robot Hand をご検討ください。Revo 3 系全体は BrainCo Revo 3 のカテゴリーでご覧いただけます。
Revo 3-21 Basic は何に使われますか?
- 産業オートメーション:形状の異なる部品の把持や、人手に頼っていた工程の自動化を検討する際に使われます。
- 科学研究:人の手の動きの再現や、把持戦略の研究のための実験プラットフォームになります。
- ロボットマニピュレーションの開発:アームに取り付け、多指による器用な操作のアルゴリズムを検証します。
- 制御手法の評価:位置制御やアドミッタンス制御など、複数の制御モードを比較する用途です。
- 教育・プロトタイピング:Python SDK を使い、短期間で動作の試作と実機確認を行えます。
- 人型ロボットへの組み込み検討:人の手に近い構造を備えた手先として、全体システムの設計評価に使われます。
価格と納期について
本製品はお見積りにて承っております。お見積りの際に、ご用途とご要件に合わせて構成をご案内します。納品、通関、導入後のサポートについても、お見積りとあわせて手配いたします。ご依頼はこのページから承っており、本製品はこのページでご案内しています。
よくあるご質問
Revo 3-21 Basic の自由度はいくつですか?
21の自由度がすべて能動的に動作します。親指は5、ほかの4本の指は各4で、21個のモーターが独立して駆動します。
触覚センサーは搭載されていますか?
Basic には触覚センサーが含まれません。触覚が必要な場合は Touch や V-Touch をご検討ください。
どのような制御モードに対応しますか?
Basic について、Position、MIT Force-Position、Admittance、Zero-Torque の各モードが記載されています。
開発環境は何が使えますか?
Linux と Windows に対応した C/C++ および Python の SDK が用意されています。
通信インターフェースは何ですか?
メーカーの U21 の表では、EtherCAT、CAN FD、RS-485 が挙げられており、通信周波数は500 Hz です。Basic の通信仕様は、お見積りの際に確認いたします。
耐久性はどの程度ですか?
1,000,000回を超える関節の屈伸が定格とされています。
Revo 3-21 Basic はどこで購入でき、費用はいくらですか?
このページからお見積りをご依頼いただけます。費用はご要件に応じてお見積りの中でご案内するため、ここには金額を掲載していません。
まとめ
人の手を前提とした環境で、ロボットに器用な作業をさせるには、手先そのものを人の手に近づけるという選択肢があります。BrainCo Revo 3-21 Basic Robot Hand は、21の独立駆動の自由度、直接駆動でバックドライバブルな関節、C/C++ と Python の SDK を備えた、触覚センサーなしの構成です。まずは多指の巧緻性を評価したいという方にとって、導入しやすい出発点になるでしょう。ご検討にあたっては、このページが出発点となります。