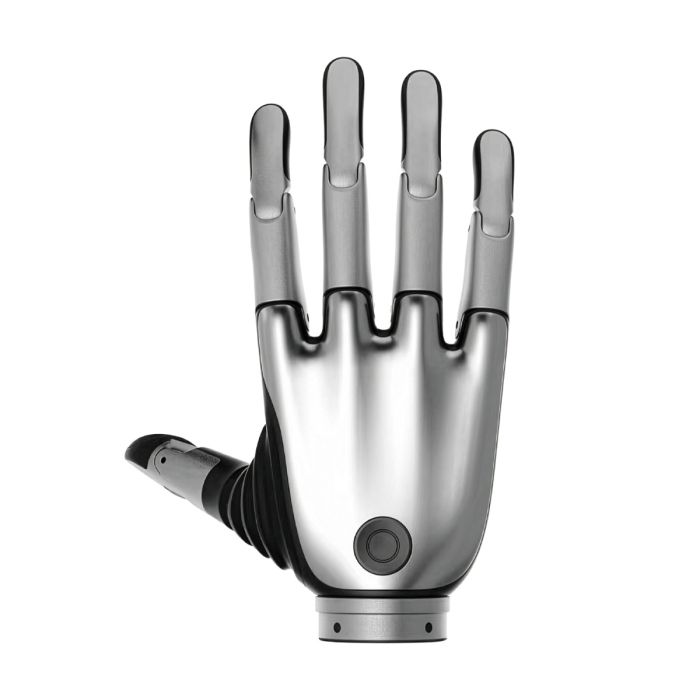
Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR)
In stock
- ブランド:
- BRAINCO
- モデル:
- REVO 2 TOUCH
- 部品番号:
- XTR
- ORIGIN:
- 中国
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Touch
Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR)
ロボットアームの精度をどれだけ高めても、最後に対象物へ触れるのは指先です。Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR) は、その指先に「触れた感覚」を持たせる指向で作られた、ロボット統合・研究向けのバイオニック多指ハンドです。見えているものをつかむだけでなく、触れているものを手が知る。その違いが、研究や実装の幅を左右します。
本製品は、このページからお見積りにてご案内しています。
背景
BrainCo の成り立ち
BrainCo は2015年に設立され、ハーバード・イノベーション・ラボ(i-Lab)でインキュベートされた、米国マサチューセッツ州サマービルに拠点を置く企業です。脳と機械をつなぐ領域から出発した企業が、人の手の動きに近づけたバイオニックハンドを手がけている点は、この製品を理解するうえで一つの手がかりになります。
Revo 2 には三つのバージョンがあります。Basic(XRL/XRR)、Pro(XEL/XER)、そして本ページの Touch(XTL/XTR)です。XTR は Touch の右手にあたり、左手は XTL として別に用意されています。
製品の位置づけと主な技術
Revo 2 は、ロボット統合と研究のためのバイオニック・デクステラスハンドです。Touch バージョンの特長は、指先に備わる多次元の触覚モジュールです。手先の動きを制御するだけでなく、接触の情報を研究や制御に生かしたい開発者にとって、構成の出発点になります。
制御面では、制御精度 0.1° が示されています。保護機能として、電流保護、ストール保護、高温保護、衝突保護を備えています。通信は、手首の下に設けられたインターフェースから、RS-485、CAN FD、EtherCAT の三方式に対応します。SDK は Python/C をサポートし、Linux、Windows、ROS の各環境で利用できます。
技術仕様
| 項目 | 内容 |
|---|---|
| バージョンコード | XTR(Touch 右手) |
| 製品タイプ | ロボット統合・研究向けバイオニック・デクステラスハンド |
| つまみ力(Pinch Force) | ≥15N |
| 制御精度 | 0.1° |
| 触覚モジュール | 多次元指先触覚モジュール |
| 通信インターフェース | RS-485、CAN FD、EtherCAT |
| SDK | Python/C、Linux/Windows/ROS 対応 |
| 保護機能 | 電流保護、ストール保護、高温保護、衝突保護 |
| 標準カラー | スペースグレー、シルバー(ロット単位のカラーカスタマイズに対応) |
| デフォルトのデバイスID(右手) | 127 |
仕様はメーカーの公開値であり、お見積りの際にデータシートと照合して確認します。
メーカーは、同梱物、保護等級(IP)、触覚センサーの分解能、ケーブル長を公開していません。これらはお見積り時に確認いたします。
Revo 2 Touch は Basic や Pro と何が違うのですか?
Revo 2 は Basic、Pro、Touch の三つのバージョンで展開されています。Touch の名前の由来となる違いは、多次元の指先触覚モジュールを備えている点です。メーカーの仕様表では、この項目は Touch の列にのみ記載されています。
通信面では、Pro と Touch の上位バージョンが RS-485、CAN FD、EtherCAT の三つのインターフェースに対応します。触覚情報を取り込みつつ、産業用ネットワークにも接続したい構成では、Touch が検討の中心になります。一方、触覚が不要で手の動きだけを求める場合は、BrainCo Revo 2 Basic Right Dexterous Bionic Hand (XRR) や BrainCo Revo 2 Pro Dexterous 右手 も比較対象になります。
XTR と XTL の違いは何ですか?
XTR は右手、XTL は左手です。デフォルトのデバイスIDは、右手が127、左手が126と定められています。両手の構成では、Brainco Revo 2 Touch Biomimetic Dexterous 左手 (XTL) と組み合わせてご検討ください。同一バスに接続する場合も、IDが初期状態で区別されている点は、立ち上げ時の手間を減らします。
Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR) はどのような方に向いていますか?
第一に、ロボットの手先に触覚情報を持たせたい研究機関や大学の研究室です。接触の有無や状態を手で捉える研究に、多次元の指先触覚モジュールが役立ちます。第二に、ヒューマノイドや双腕システムを開発するインテグレーターです。EtherCAT や CAN FD に対応するため、既存の制御系へ組み込む選択肢が広がります。
第三に、ROS 環境で開発を進めるチームです。SDK が Python/C と Linux/Windows/ROS に対応しているため、ソフトウェア面の導入計画を立てやすくなります。触覚を必要としない用途では、Basic の右手のほうが適する場合もあります。ほかのハンド製品は ハンド のカテゴリから、研究向けの機体は 研究 Robots からご覧いただけます。
Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR) は何に使われますか?
- ロボット統合:アームやヒューマノイドの右手として組み込み、手先の機能を持たせます。
- 把持の研究:つまみ力や制御精度を前提に、つかむ動作の検証に使います。
- 触覚の研究:多次元指先触覚モジュールを用い、接触情報の取得と活用を試みます。
- 遠隔操作の開発:人の手の動きに近い操作系の構築と評価に用います。
- 制御ソフトの開発:Python/C の SDK を使い、ROS 上で動作制御を実装します。
- 教育・デモンストレーション:研究室や展示で、バイオニックハンドの動作を示します。
価格と入手について
本製品は、お見積りにてご案内しています。数量、構成、ご利用環境をお知らせいただければ、内容に沿ってご提案します。納品、通関、サポートについては、お見積りとあわせて手配いたします。ご購入は、このページからお問い合わせいただけます。
よくあるご質問
XTR はどのバージョンにあたりますか?
Revo 2 の Touch バージョンの右手です。バージョンコードは XTR で、左手は XTL です。
対応している通信インターフェースは何ですか?
RS-485、CAN FD、EtherCAT の三つに対応します。インターフェースは手首の下に設けられています。
どのソフトウェア環境で使えますか?
SDK は Python/C をサポートし、Linux、Windows、ROS の各システムと互換性があります。
どのような保護機能がありますか?
電流保護、ストール保護、高温保護、衝突保護を備えています。
本体の色は選べますか?
標準色はスペースグレーとシルバーです。ロット単位でのカラーカスタマイズにも対応します。
保護等級や同梱物は分かりますか?
メーカーは保護等級(IP)、同梱物、触覚センサーの分解能、ケーブル長を公開していません。お見積り時に確認いたします。
Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR) はどこで購入でき、いくらですか?
このページからお見積りをご依頼いただけます。価格は掲載しておらず、ご要望に応じてお見積りでご案内します。
まとめ
Brainco Revo 2 Touch Biomimetic Dexterous 右手 (XTR) は、動かすだけの手ではなく、触れたことを知る手を目指す方に向けたバイオニックハンドです。多次元の指先触覚モジュール、三つの通信インターフェース、Python/C の SDK が、研究と統合の両方を支えます。導入をご検討でしたら、このページが出発点になります。
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Shipping
What's included
Videos