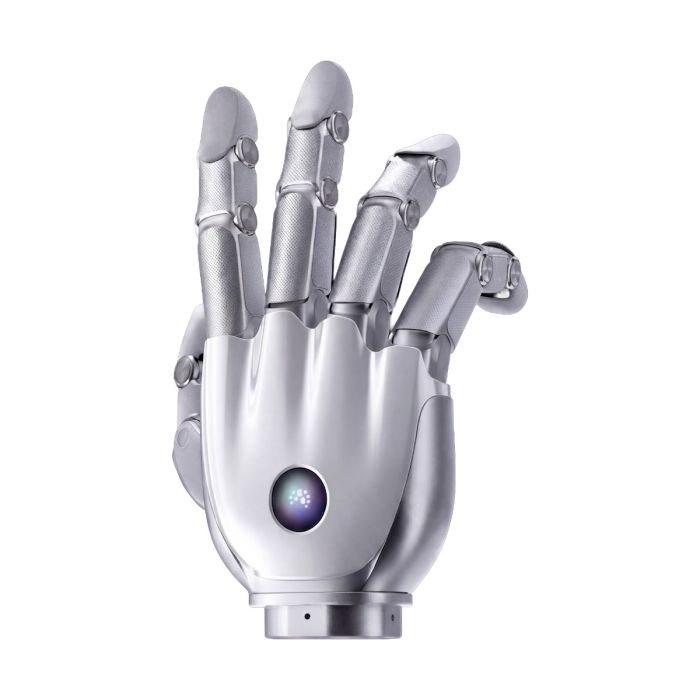
BrainCo Revo 3-21 Touch ロボットハンド
In stock
- ブランド:
- BRAINCO
- モデル:
- REVO 3-21 TOUCH
- ORIGIN:
- 中国
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-Touch
BrainCo Revo 3-21 Touch ロボットハンド
人の手の形を写すことと、人の手の感覚を写すことは、似て非なる課題です。BrainCo Revo 3-21 Touch Robot Hand が目指すのは後者です。指を自在に動かすだけでなく、手のひら全体で「何かに触れた」という情報を受け取れるハンドであり、動かす手から感じ取る手へ進もうとする研究者やエンジニアに向けた一台です。
本製品は、このページから見積によりご案内しています。
背景
BrainCo と Revo シリーズの系譜
BrainCo は、杭州に拠点を置くブレインコンピュータインターフェースの企業です。脳と機械をつなぐ研究で培った知見を背景に、器用なロボットハンドの Revo シリーズを展開しています。Revo 3 はその第3世代にあたります。
Revo 3 には、U21、U21F、U21T、U21VT という複数のバージョンがあります。違いが最も明確に表れるのは触覚の構成です。U21 には触覚の記載がなく、U21F は指先、U21T と U21VT は手のひら全体の触覚となっています。本ページの Touch は U21T にあたり、以下の数値も U21T のものです。基本構成をお探しの方には BrainCo Revo 3-21 Basic Robot Hand もあります。シリーズ全体は BrainCo Revo 3 のカテゴリからご覧いただけます。
製品の位置づけと主要な技術
Revo 3 は、産業オートメーション、科学研究、高度なロボット操作を想定して設計された、生体模倣型の器用なハンドです。21個のモーターがそれぞれ独立して駆動し、21の自由度すべてが能動的に動きます。小型で軽量な形状の中で、多指の協調動作を実現することを狙っています。
駆動は直接駆動で、バックドライバブルです。バックドライバブルとは、外部から加わる力に対して関節が過度に抵抗せず、動かされることを許容する性質を指します。人との接触がある環境や、対象物の位置が定まらない状況での操作研究では、この性質が重視されます。
運動能力の面では、Kapandji の対立テストで満点、Feix の GRASP 分類で33種の把持をカバーしています。Touch バージョンはさらに、手のひら全体を覆うピエゾ抵抗式の触覚アレイを備え、451点の検出点で接触を捉えます。
技術仕様
| 項目 | 内容(Revo 3 U21T) |
|---|---|
| 自由度 | 21(直接駆動・バックドライバブル) |
| モーター | 21個(独立駆動) |
| ハンド寸法 | 216 × 108 × 50 mm |
| 供給電圧 | 16–85 V |
| 最大電流 | 10 A(24 V) |
| 最大能動把持力 | ≥100 N |
| 最大指先ピンチ力 | ≥25 N |
| ハンド全体の可搬質量 | 20 kg |
| 四指の可搬質量 | 5 kg |
| 繰り返し精度 | 0.1° |
| 関節の開閉時間 | 0.33 s |
| 把持の種類 | 33種(Feix GRASP 分類)、Kapandji 対立テストで満点 |
| 通信インターフェース | EtherCAT / CAN FD / RS-485 |
| 通信周波数 | 500 Hz |
| 搭載センサー | IMU(メインボード)、温度(メインボード) |
| 触覚の分布 | 手のひら全体 |
| 触覚の方式 | 手のひら全体のピエゾ抵抗式アレイ |
| 触覚の検出点 | 451点(ピエゾ抵抗式) |
| 耐久性 | 関節の屈伸1,000,000回以上の定格 |
| ソフトウェア | C/C++ および Python の SDK(Linux・Windows 対応)、ROS 対応 |
仕様はメーカーが公開している数値であり、見積の際にデータシートであらためて確認いたします。
重量、IP 保護等級、同梱物、動作温度範囲、ハンドの材質はメーカーから公開されておらず、これらは見積の際に確認いたします。
Revo 3-21 Touch は触覚の面でほかのバージョンと何が違うのですか?
最大の違いは、接触をどこで捉えるかです。U21 は触覚の記載がなく、U21F は指先に触覚があります。U21T にあたる本製品は、手のひら全体を覆う451点のピエゾ抵抗式アレイを備えています。指先だけでは分からない、物を掌で受けたときや押し当てたときの接触の広がりを、データとして扱えるようになります。
通信面も研究向きです。EtherCAT、CAN FD、RS-485 に対応し、通信周波数は500 Hz です。C/C++ と Python の SDK が Linux と Windows に対応し、ROS もサポートされているため、既存の制御環境へ組み込みやすい構成です。
電源はどのように用意すればよいですか?
供給電圧は16–85 V、最大電流は10 A(24 V)です。メーカーは、電圧降下のリスクを抑えるため、定格100 W 以上の安定した24 V DC 電源を使うよう推奨しています。21個のモーターを同時に動かす場面を想定し、電源には余裕を持たせてください。
Revo 3-21 Touch はどのような方に向いていますか?
接触情報を使った操作を研究したい大学や研究機関の方に、まず向いています。把持の成否を接触の分布から判断する、あるいは物を持ち替える際の掌の接触を調べる、といったテーマには手のひら全体の触覚が役立ちます。産業オートメーションの分野でも、多指ハンドによる繊細な組立や検査の検証を行う開発チームに適しています。
触覚を必要とせず、多指の動きだけを確かめたい場合は、BrainCo Revo 3-21 Basic Robot Hand も候補になります。手のひら全体の触覚を備えたもう一つのバージョンとして、BrainCo Revo 3-21 V-Touch Robot Hand もあります。違いは見積の際にご説明します。
BrainCo Revo 3-21 Touch はどのような用途に使われますか?
- ロボット操作の研究:33種の把持と21自由度を使い、器用な操作の手法を検証します。
- 触覚を使った把持の評価:手のひらの451点の検出点から、接触の位置と広がりを調べます。
- 産業オートメーションの検証:多指ハンドによる組立や取り扱い作業の可能性を試します。
- 重量物の保持の試験:ハンド全体20 kg、四指5 kg の可搬質量を踏まえ、保持の条件を検討します。
- 制御ソフトウェアの開発:SDK と ROS 対応を使い、制御アルゴリズムを実機で確かめます。
- 教育・デモンストレーション:人の手に近い動きと触覚を、授業や展示で示します。
価格と提供について
価格は、ご要望の内容に合わせて見積でご案内します。ご利用の用途、台数、接続方法をお知らせください。納期、通関、サポートについても、見積とあわせて手配いたします。本製品は、このページでご案内しています。
よくあるご質問
自由度はいくつですか?
21自由度で、21個のモーターが独立して駆動します。直接駆動で、バックドライバブルです。
触覚センサーはどの範囲にありますか?
手のひら全体です。ピエゾ抵抗式のアレイで、451点の検出点があります。
どの通信方式に対応していますか?
EtherCAT、CAN FD、RS-485 に対応し、通信周波数は500 Hz です。
ソフトウェアの開発環境は用意されていますか?
C/C++ と Python の SDK があり、Linux と Windows に対応しています。ROS もサポートされています。
どのような電源が必要ですか?
供給電圧は16–85 V です。メーカーは、定格100 W 以上の安定した24 V DC 電源を推奨しています。
重量や IP 等級は分かりますか?
重量と IP 保護等級はメーカーから公開されていません。見積の際に確認いたします。
BrainCo Revo 3-21 Touch Robot Hand はどこで購入でき、費用はどうなりますか?
このページからの見積依頼でご案内しています。費用は、ご要望の内容に応じて見積でお知らせします。
まとめ
形を似せるだけでなく、触れた感覚まで扱えるハンドを求める方にとって、BrainCo Revo 3-21 Touch Robot Hand は、21自由度の動きと手のひら全体の451点の触覚を併せ持つ選択肢です。EtherCAT などの通信、SDK、ROS 対応により、研究と開発の現場へ組み込みやすい構成でもあります。ご検討にあたっては、このページが出発点です。